DTRACK trifft ROS 2: Open-Source-Paket aus dem Projekt KaliMoRo
Das ifu veröffentlicht dtrack_publisher für ROS 2 — aus KaliMoRo zur Kalibrierung mobiler Roboter mit DTRACK. ART unterstützte das IGF-Forschungsvorhaben.
Motion Capture trifft Robot Operating System
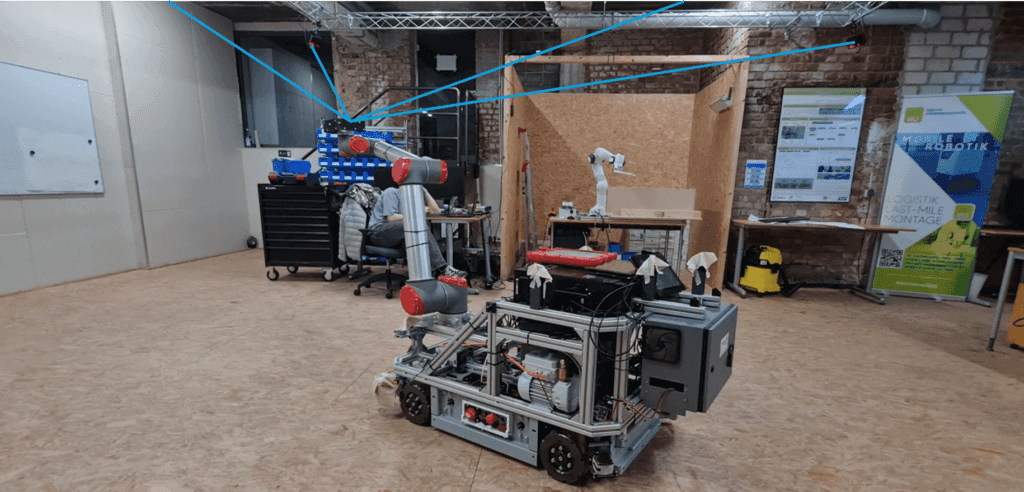
Im Forschungsprojekt KaliMoRo (Automatische Kalibrierung mobiler Roboter mittels Large-Scale-Metrology-Systeme) hat das Team des Instituts für Unternehmenskybernetik e.V. (ifu) an der RWTH Aachen das ROS-2-Paket dtrack_publisher entwickelt und auf GitHub veröffentlicht. ART freut sich, das Vorhaben mit einem DTRACK-Motion-Capture-System unterstützt zu haben — und damit einen praktischen Beitrag zur Kalibrierung mobiler Roboter zu leisten.
Was das Repository bietet
- Anbindung von DTRACK an ROS 2 — Trackingdaten als ROS-2-Topics
- Schritt-für-Schritt-Anleitung zur Integration für die Kalibrierung mobiler Roboter
- Offen zugänglicher Code als Ausgangspunkt für eigene Entwicklungen
Das Repository ist auf GitHub verfügbar: github.com/ifu-ev/dtrack_publisher. Auf der Produktseite unter Schnittstellen finden Sie den Eintrag ROS 2 — dtrack_publisher (ifu) mit Link zum Repository.
Warum uns das wichtig ist
Für ART zeigt KaliMoRo, wie sich industrielle Tracking-Technologie und offene Forschungssoftware ergänzen können. Besonders wertvoll ist, dass die Ergebnisse öffentlich zugänglich sind — auch kleinere und mittlere Unternehmen können darauf aufbauen. Anwendungsbezug: Robotik & Human-Robot Interaction. Technische Grundlagen zu DTRACK: DTRACK4-Funktionen.
Vielen Dank an Christoph Henke, David Schnermann, Dominik Birkel und das gesamte Projektteam für die Zusammenarbeit.
Fragen & Kontakt
Package und ROS-2-Anbindung: ifu.office@ifu.rwth-aachen.de
DTRACK-Motion-Capture-System: Kontakt oder Termin buchen.