IfM Chemnitz — Dynamicus MoCap
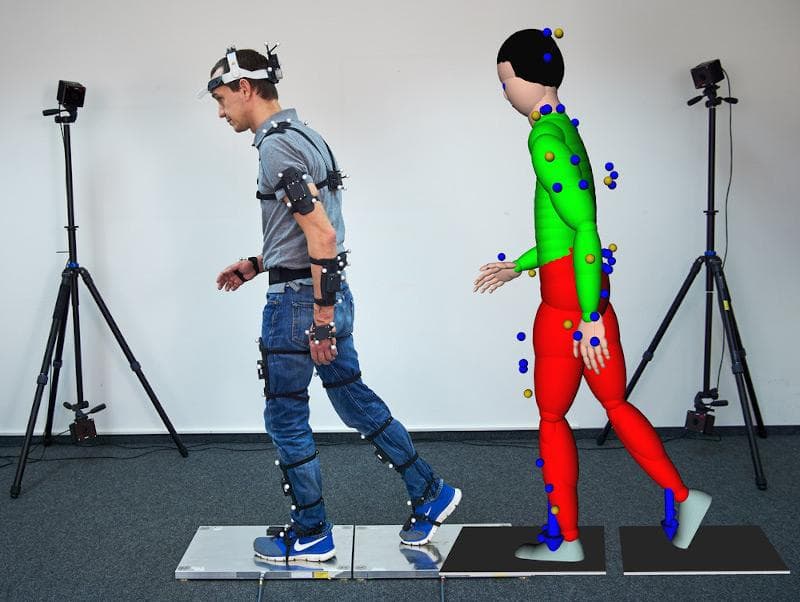
Dynamicus Motion Capture am IfM Chemnitz — portables ART-Tracking mit Kraftmessplatten für Ergonomie- und Biomechanik-Forschung in Echtzeit.
Präzises Motion Capture mit AT7-50 für Humanoid-Robotik und Physical AI — synchronisierte Kraft- und Bewegungsdaten mit Dynamicus, Kistler-Sensoren und alaska-Simulation (ICM Chemnitz & ART).
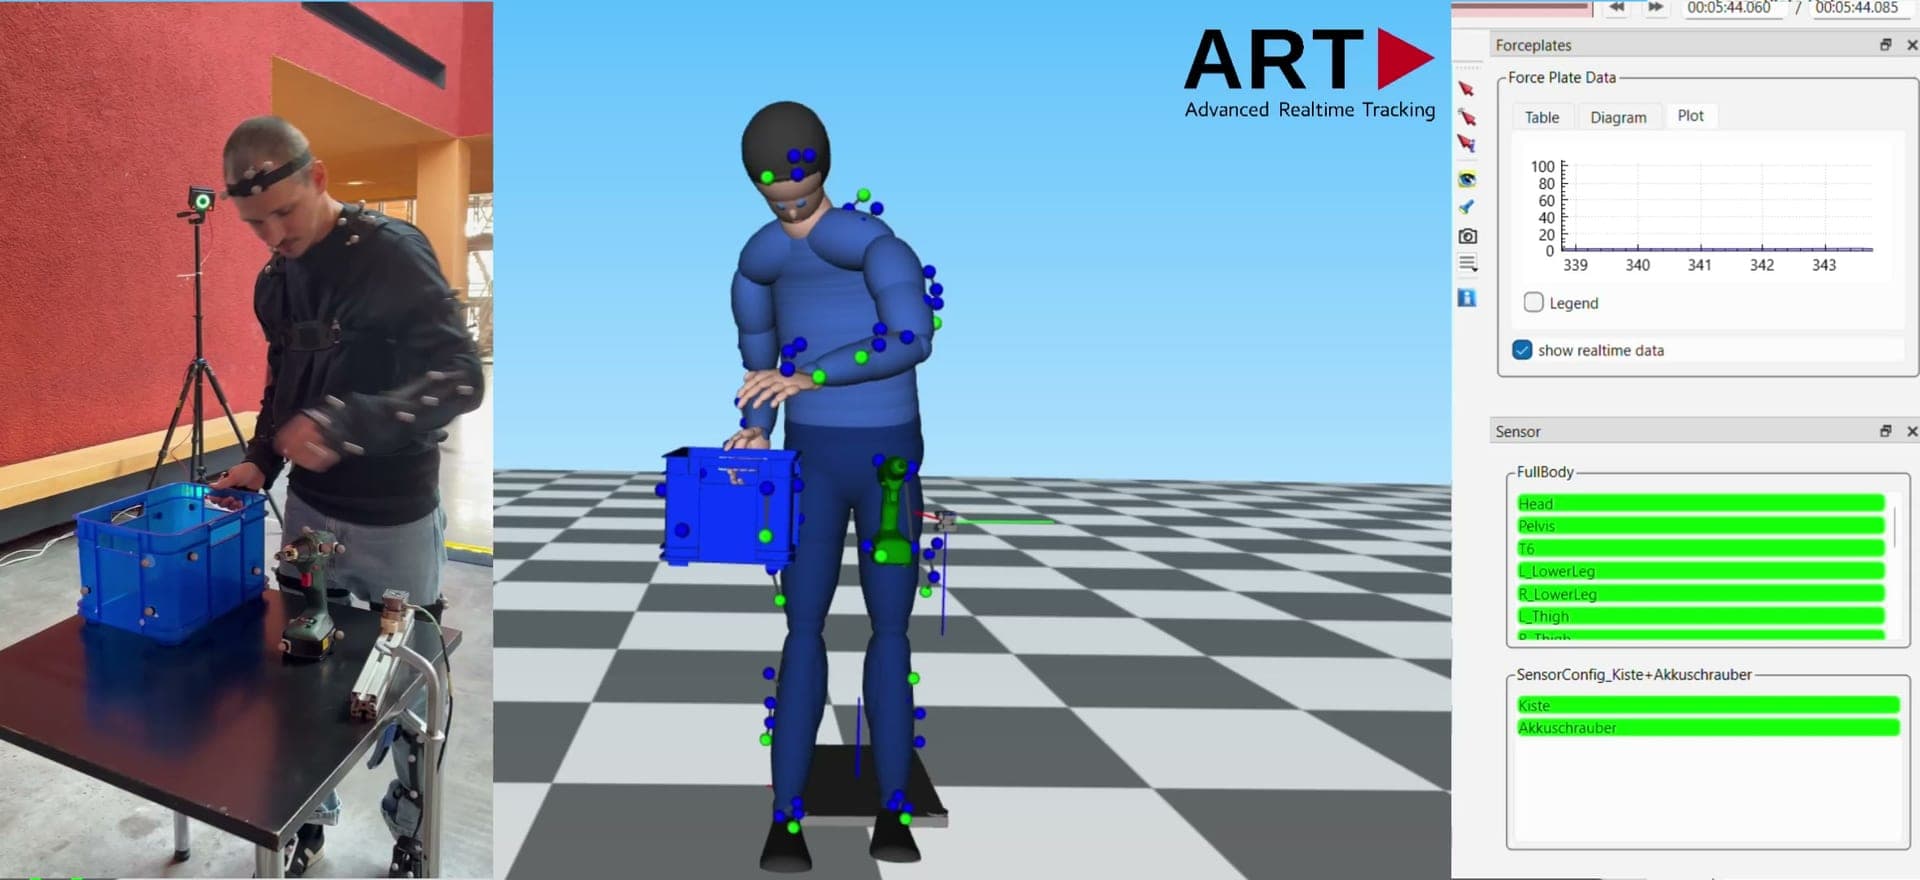
Für das Training und die Validierung humanoider Roboter und Physical-AI-Workflows sind synchron erfasste Bewegungs- und Kraftdaten entscheidend. In Chemnitz verbindet ein gemeinsames Setup Motion Capture, Kraftmessung und biomechanische Simulation — in Kooperation zwischen ICM Chemnitz (Norman Hofman), ART und dem Dynamicus-Ökosystem.
AT7-50-Kameras liefern das optische Motion Capture in hoher Genauigkeit — Grundlage für Gelenkwinkel, Körperposen und die Einbindung externer Messketten in ein gemeinsames Koordinatensystem.
Im Projekt kommen 3D-Kraftsensoren von Kistler zum Einsatz; alternativ sind Kraftmessplatten möglich. Alle Datenströme werden mit Dynamicus/Recorder online angezeigt, aufgezeichnet und für die weitere Berechnung aufbereitet.
Besonders relevant: Synchronisierung der Kraftmessdaten mit dem MoCap — ohne saubere Zeitbasis lassen sich die Ströme nicht zuverlässig in Simulations- und Trainingsdaten überführen.
Die Sensoren werden mit dem ART-Messtaster in das MoCap-Koordinatensystem eingemessen. Die Berechnung von Aktionskräften erfolgt in der Mehrkörpersimulation alaska mit dem Menschmodell Dynamicus.
ART liefert das präzise optische Tracking, die metrologische Verknüpfung per Messtaster und die Stabilität, die synchronisierte Multi-Sensor-Pipelines in Forschung und Physical AI erfordern — vom Labormessaufbau bis zu reproduzierbaren Simulationsdaten.
Dynamicus Motion Capture am IfM Chemnitz — portables ART-Tracking mit Kraftmessplatten für Ergonomie- und Biomechanik-Forschung in Echtzeit.
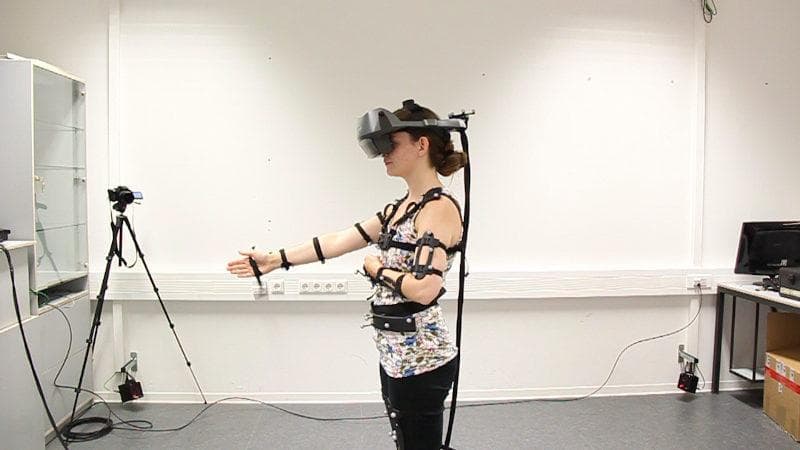
Optisches Motion Tracking im HRI-Labor der Universität Kassel — Ergonomie, Teleoperation mobiler Roboter und Drohnen sowie AR-gestützte Steuerung.
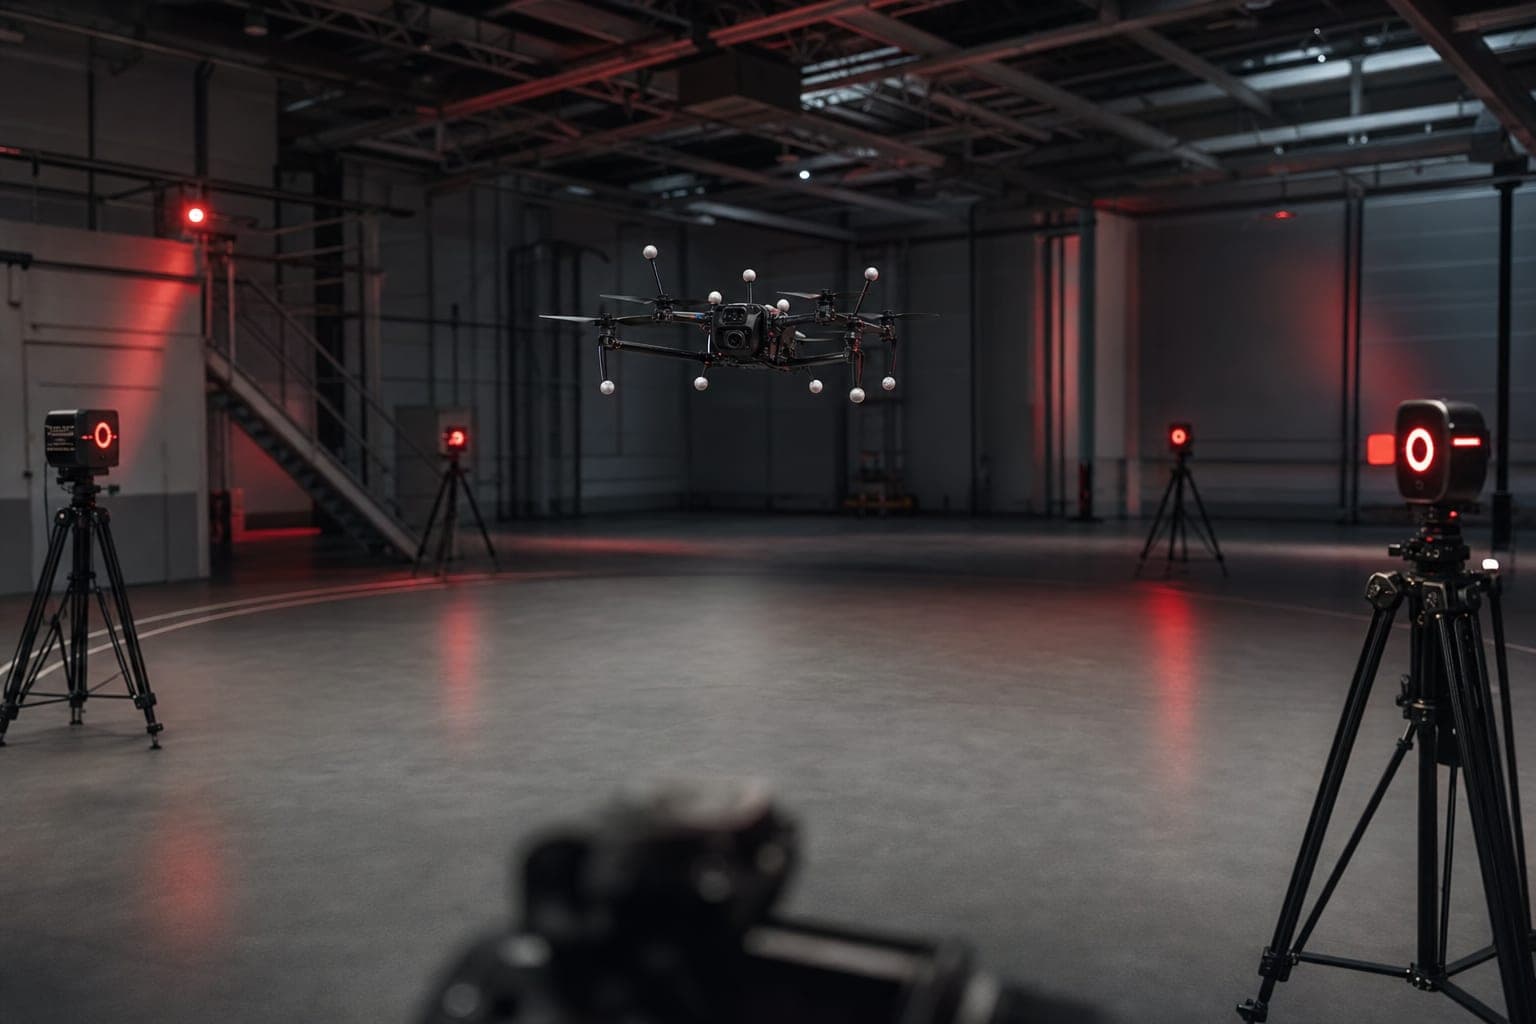
Präzises 6DOF-Tracking für Drohnen im großflächigen Volumen — mit passiven Markern, AT7-50-Kameras und DTRACK4 für Inspektion, FPV und Forschung.
Sprechen Sie mit uns über Ihre Anforderungen — wir beraten Sie zu DTRACK, VERPOSE® und individuellen Tracking-Lösungen.